Original teaching diagrams
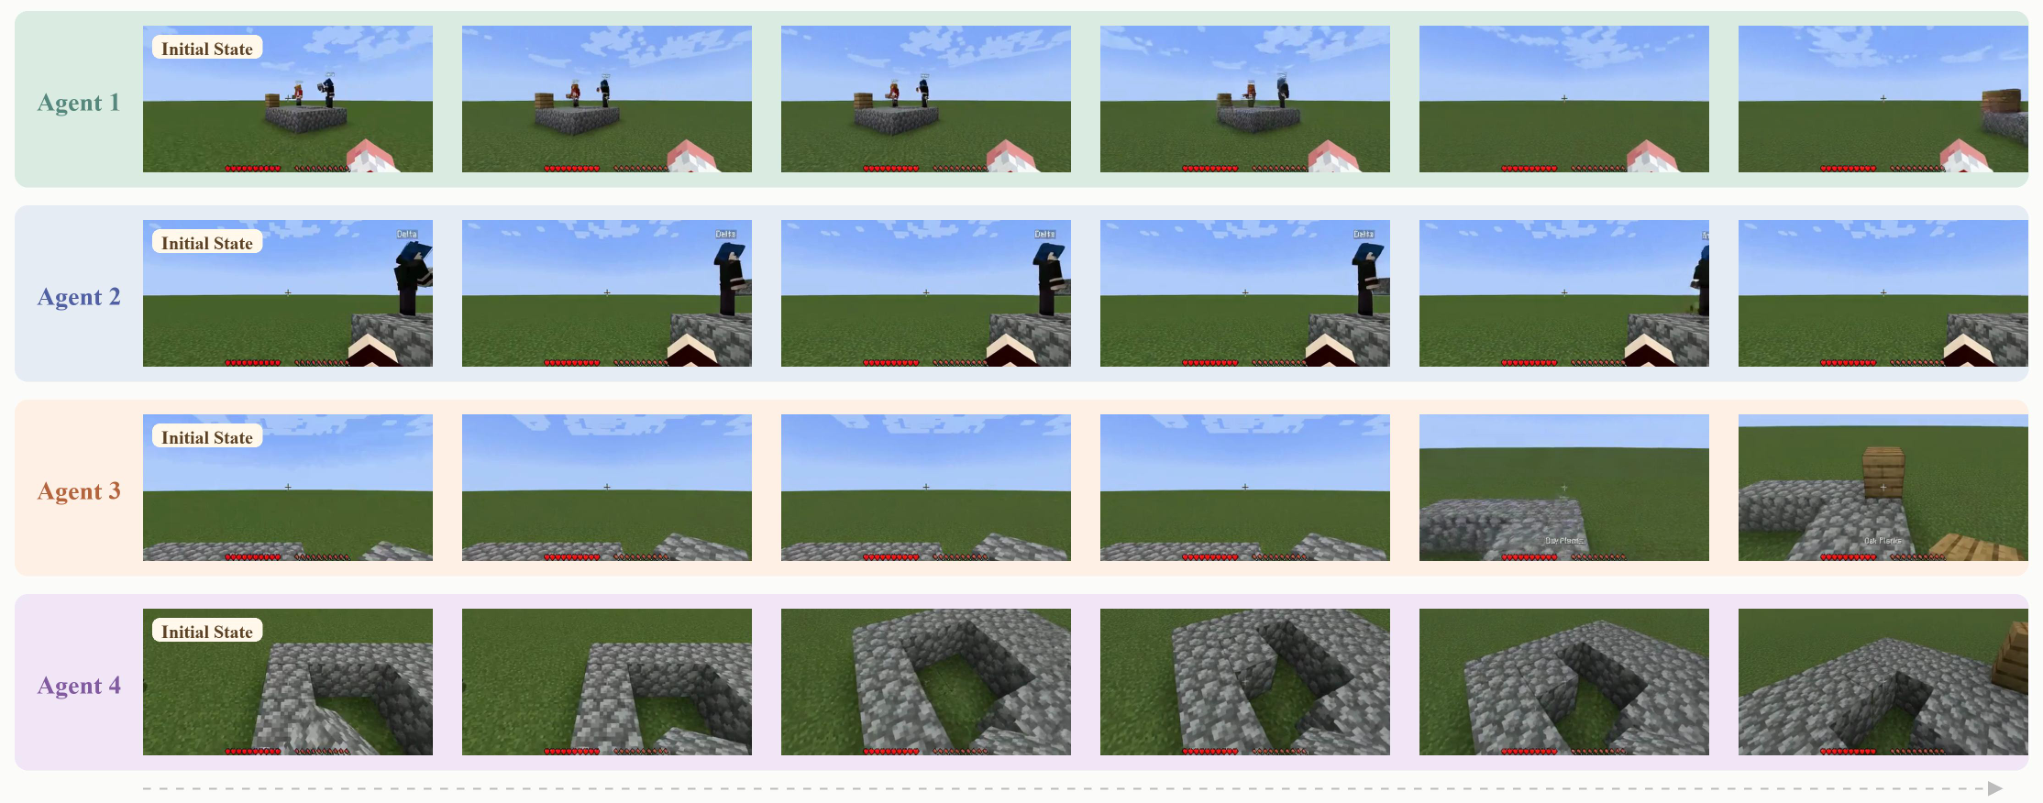
These fourteen editable SVG diagrams were created for this presentation to explain task conditions and simplified method flows. Characters, actions, trajectories, object arrangements and decisions are illustrative; they are not paper figures, experimental outputs or additional empirical evidence. Method references identify the concepts being explained. Original paper figures are listed separately below.
| File | Explanatory purpose | Method basis |
|---|---|---|
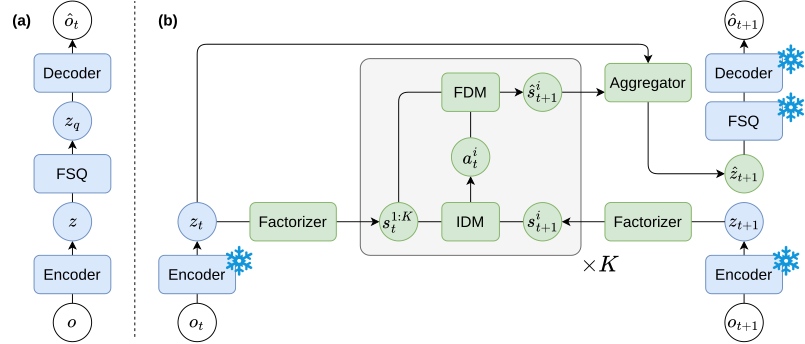
| teaching-a-lam-basics.svg | LAM input and training goal | FLAM §3–4; PlaySlot §3 |
| teaching-a-action-learning.svg | Two concurrent visual changes without per-agent action labels | FLAM §3–4 |
| teaching-a-flam-mechanism.svg | Factor-wise action inference and whole-scene prediction | FLAM §4.1–4.2 |
| teaching-a-control-binding.svg | Correct and swapped assignments of supplied controls | ActionParty §1, §3.1 |
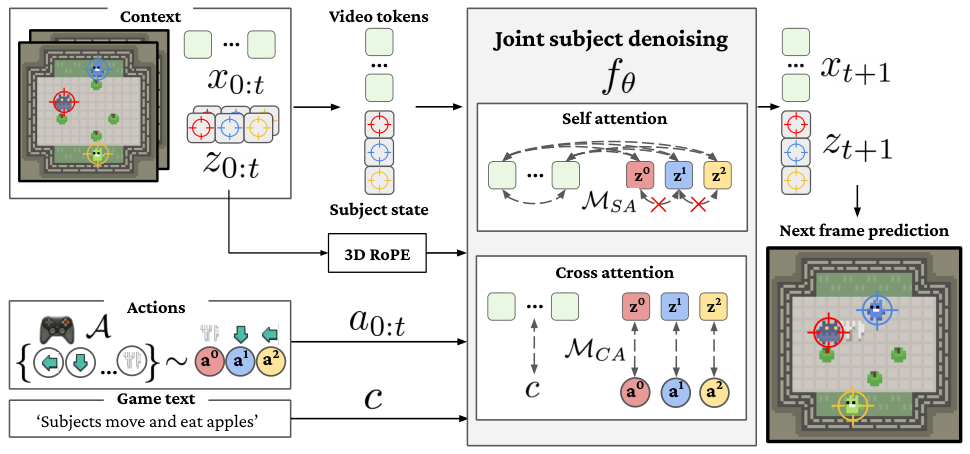
| teaching-a-actionparty-mechanism.svg | Action–subject and subject–space associations | ActionParty §3.1–3.3 |
| teaching-b-other-actions.svg | Supplied actions versus unspecified other-agent behavior | COMBAT / WorldMind task framing |
| teaching-b-combat.svg | Other-agent behavior contained in predicted video | COMBAT §3 |
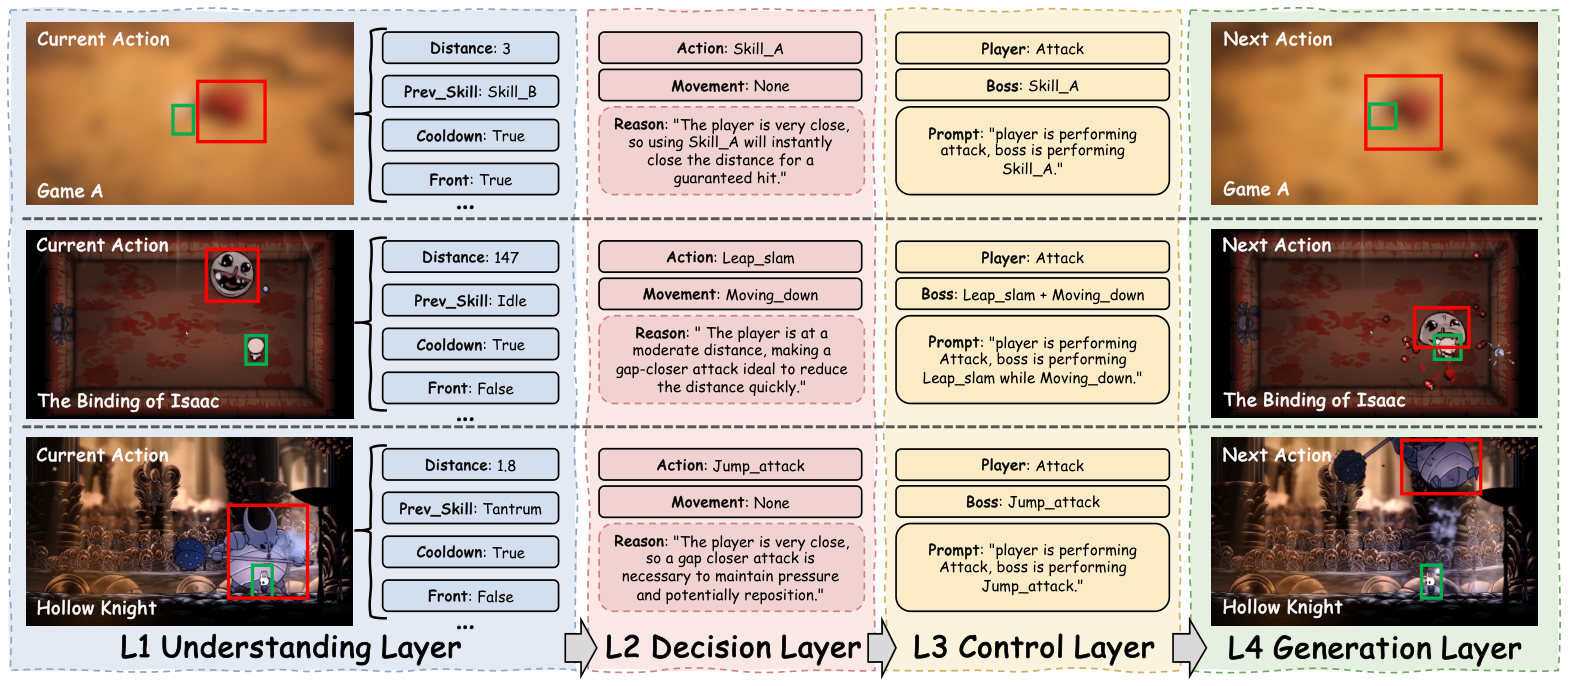
| teaching-b-worldmind.svg | Visual state, skill history, explicit decisions and video feedback | WorldMind §3 |
| teaching-b-cooperation.svg | Own action choices under uncertain partner intent | COMBO §3, §5 |
| teaching-b-combo.svg | Candidate video futures used to choose an own action | COMBO §4–5 |
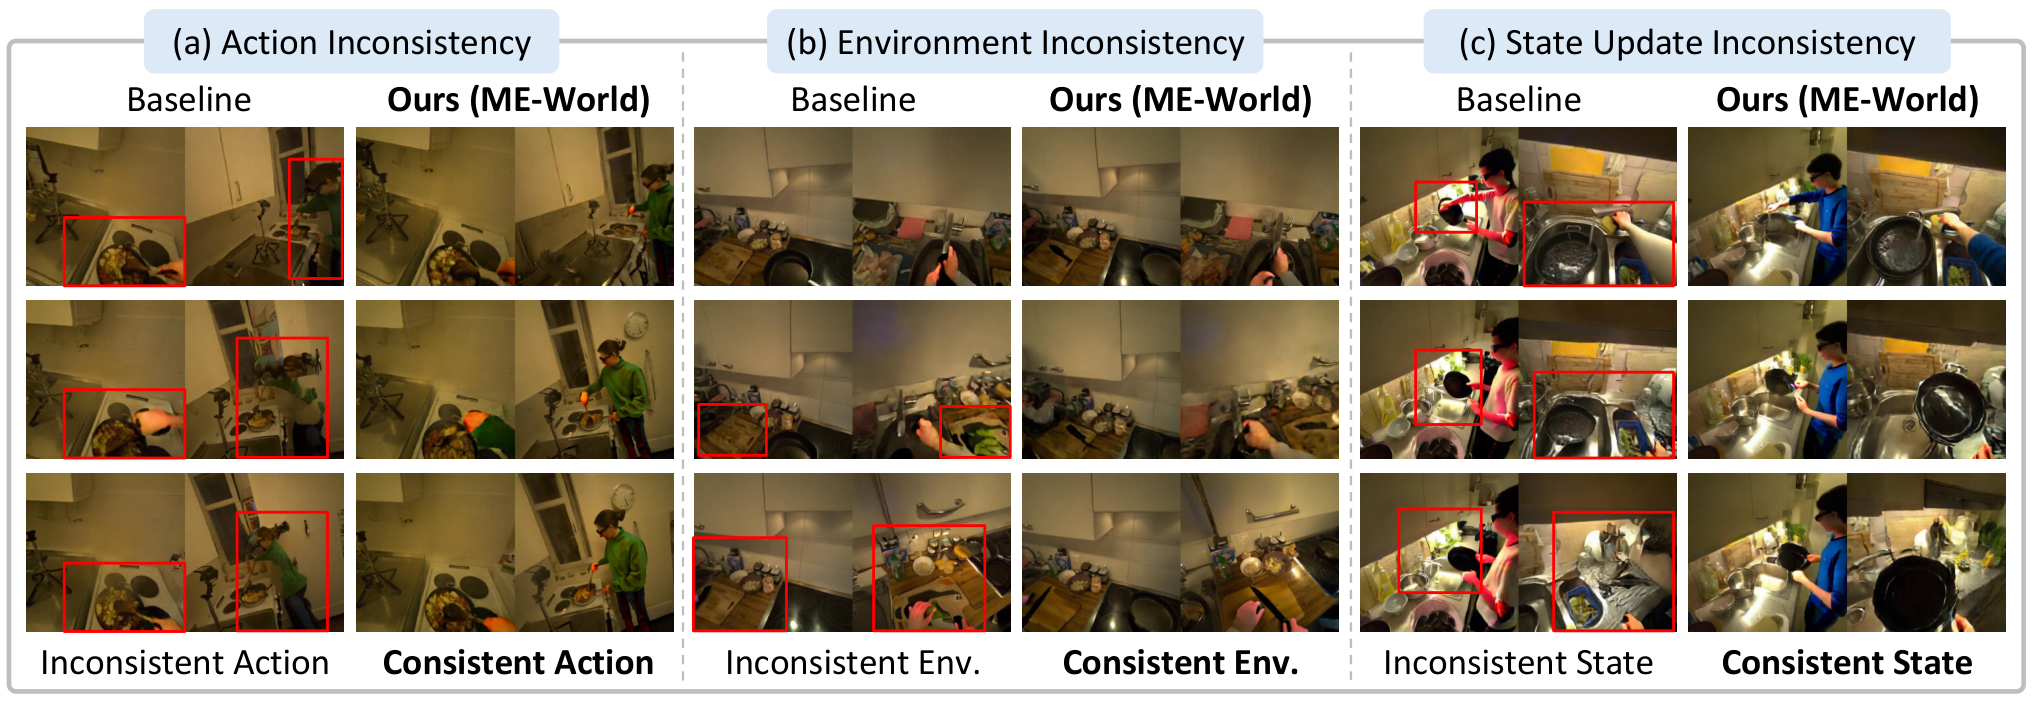
| teaching-c-shared-world.svg | One opening-door event from two viewpoints | ME-World §1–3 task framing |
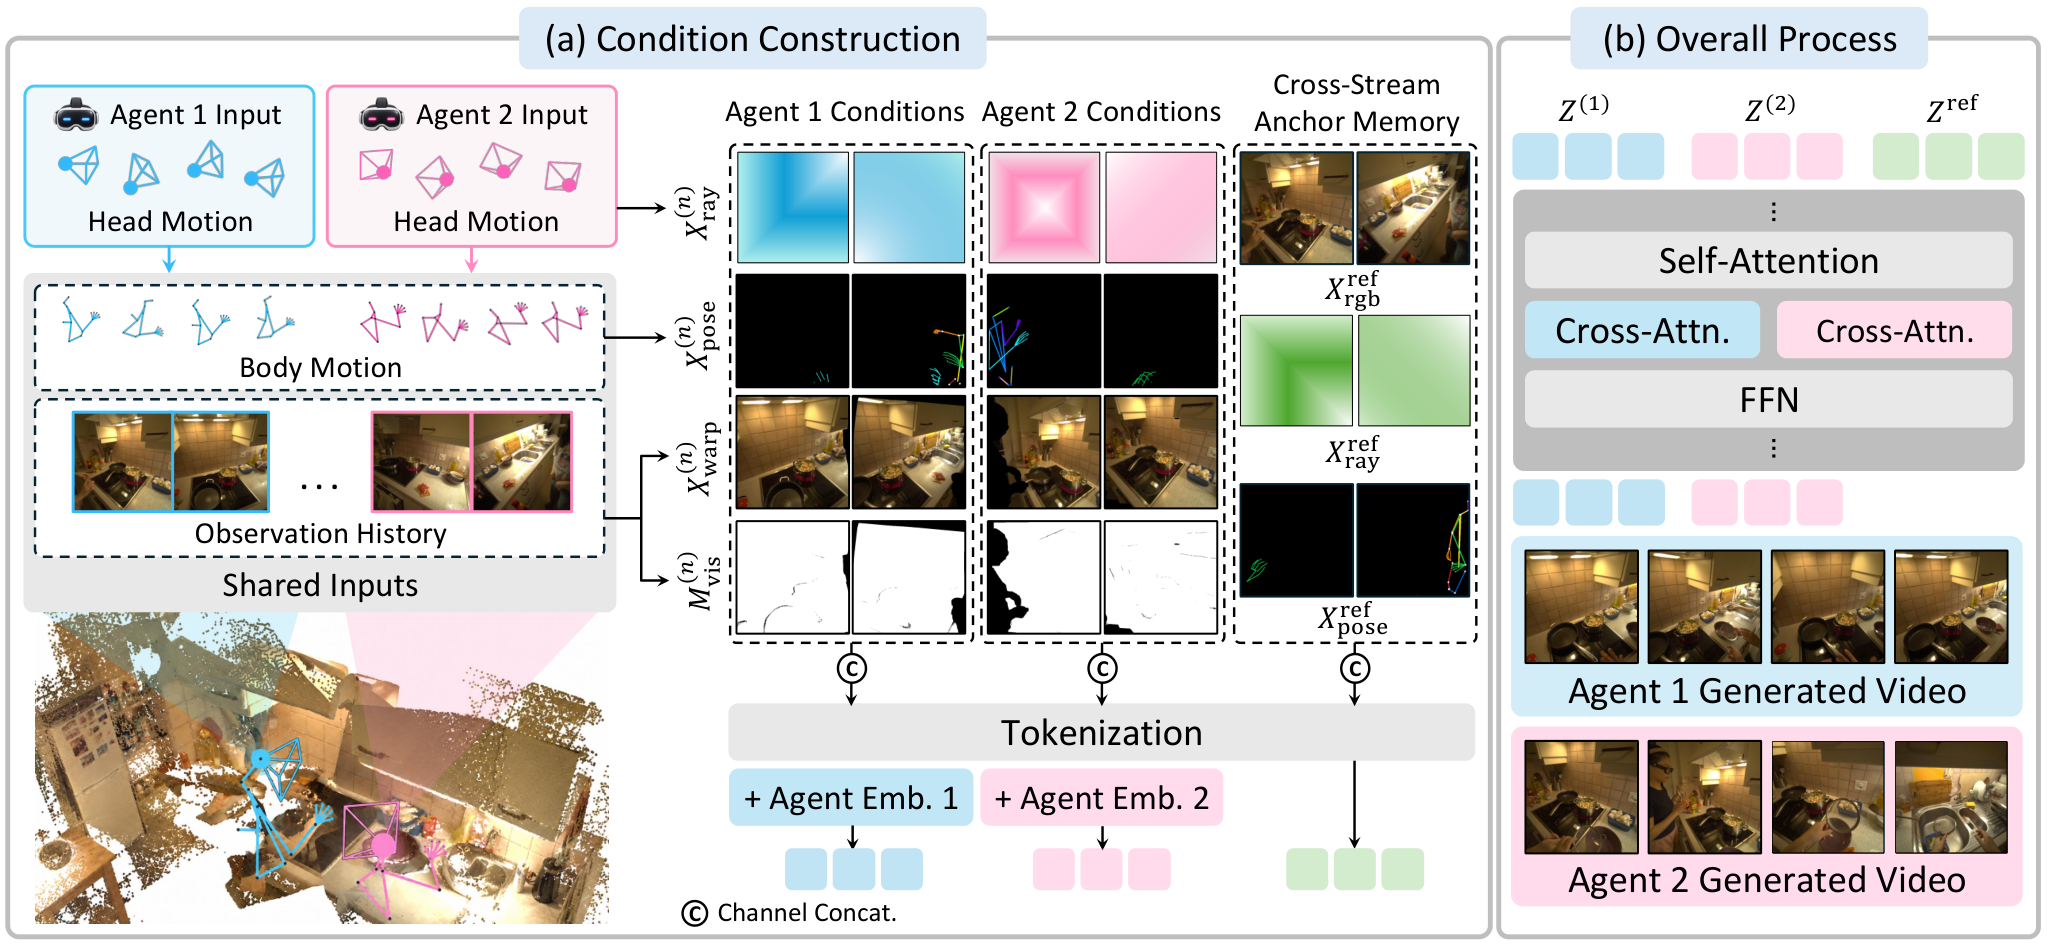
| teaching-c-me-flow.svg | View-specific actions, shared history and joint generation | ME-World §3.1–3.4 |
| teaching-c-count.svg | From two controlled agents to four agents | Gamma-World agent-count task framing |
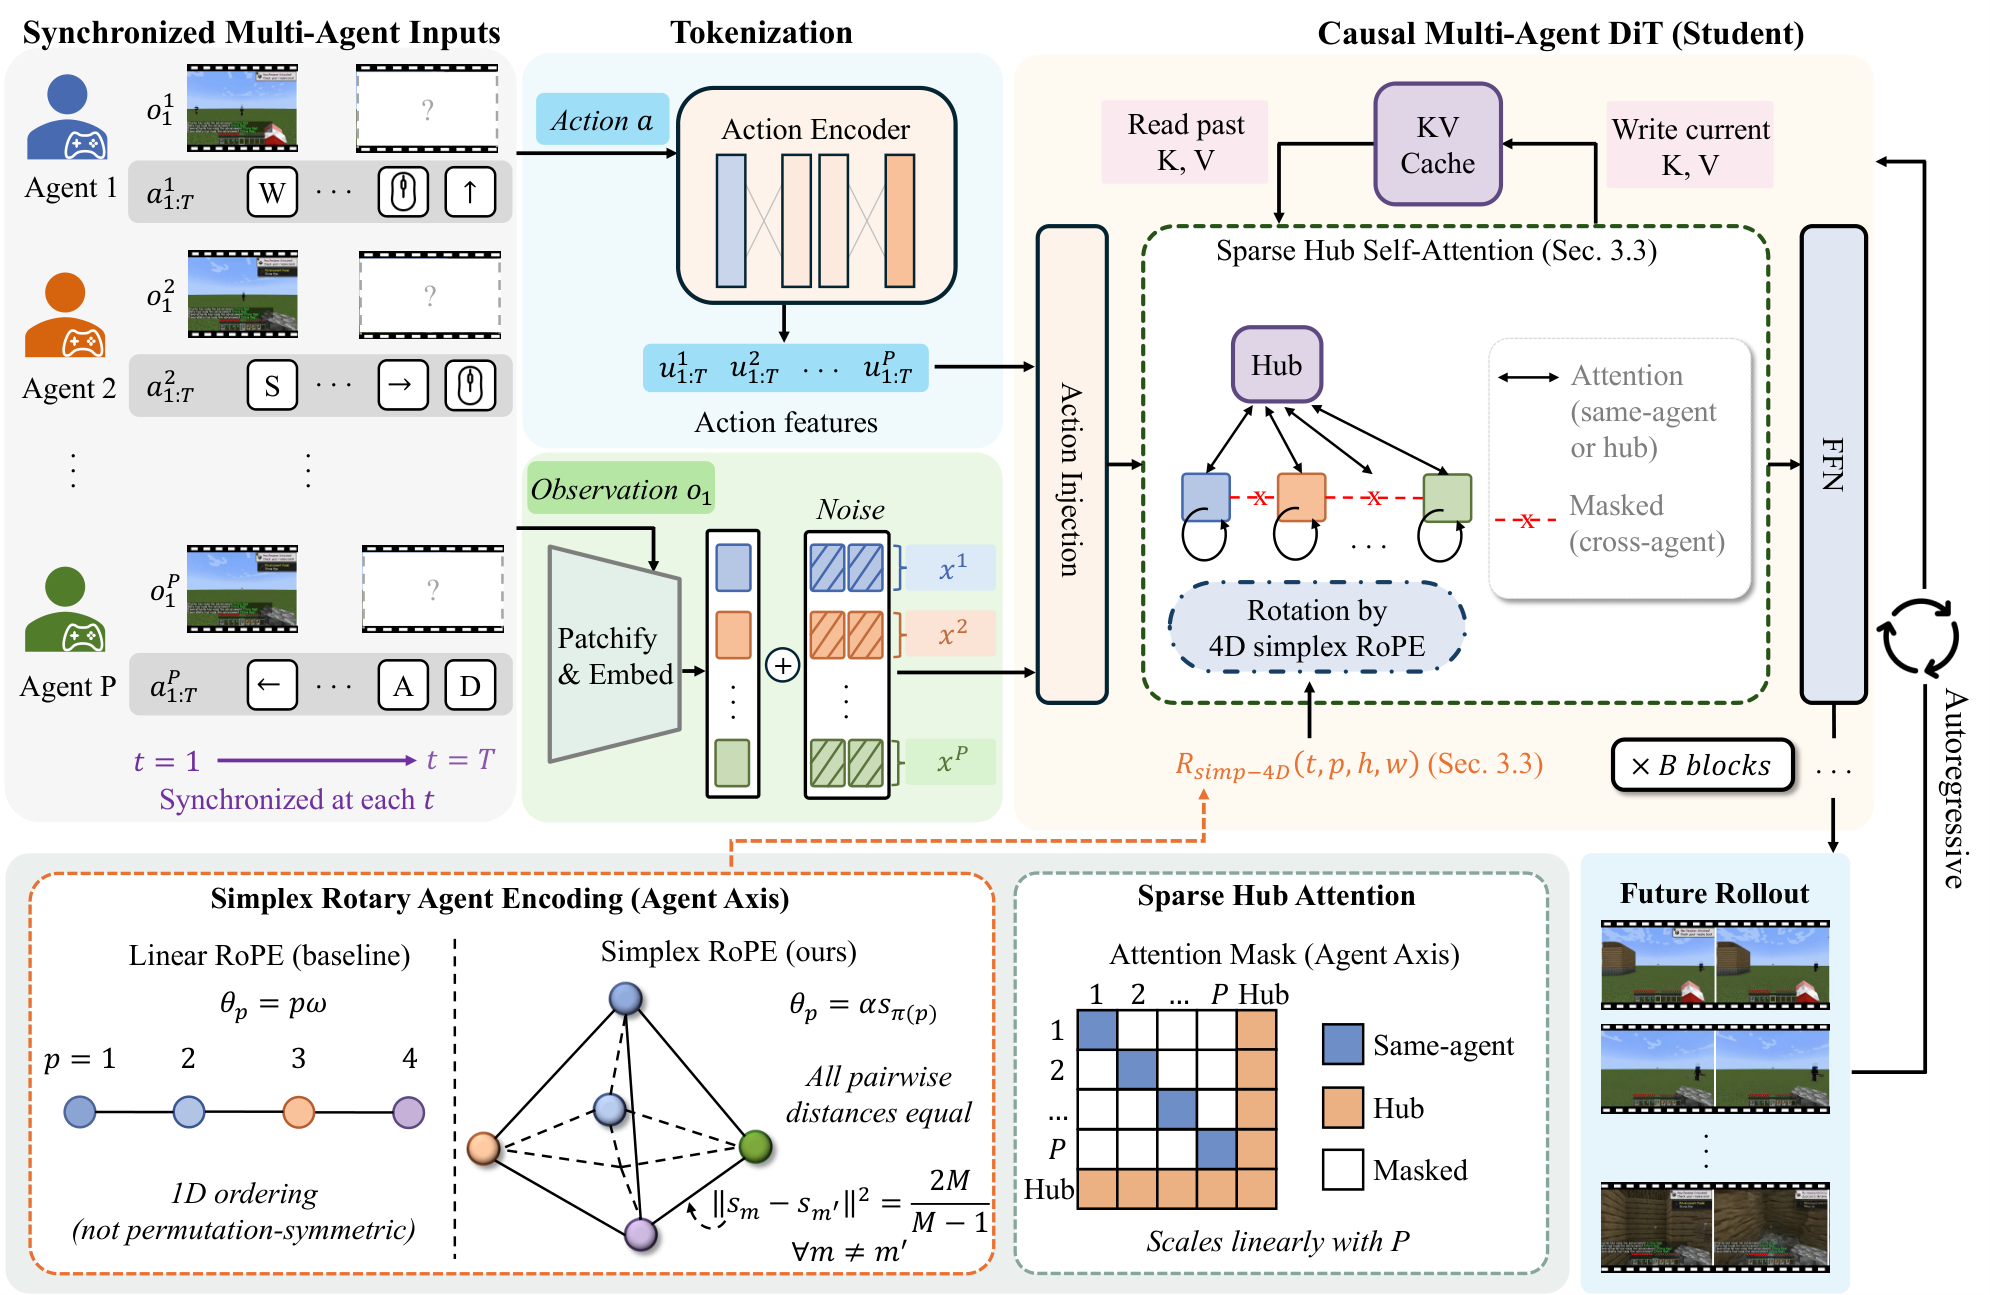
| teaching-c-gamma-flow.svg | A finite identity pool and shared hub communication | Gamma-World §3.2–3.3 |
Reproduced paper figures
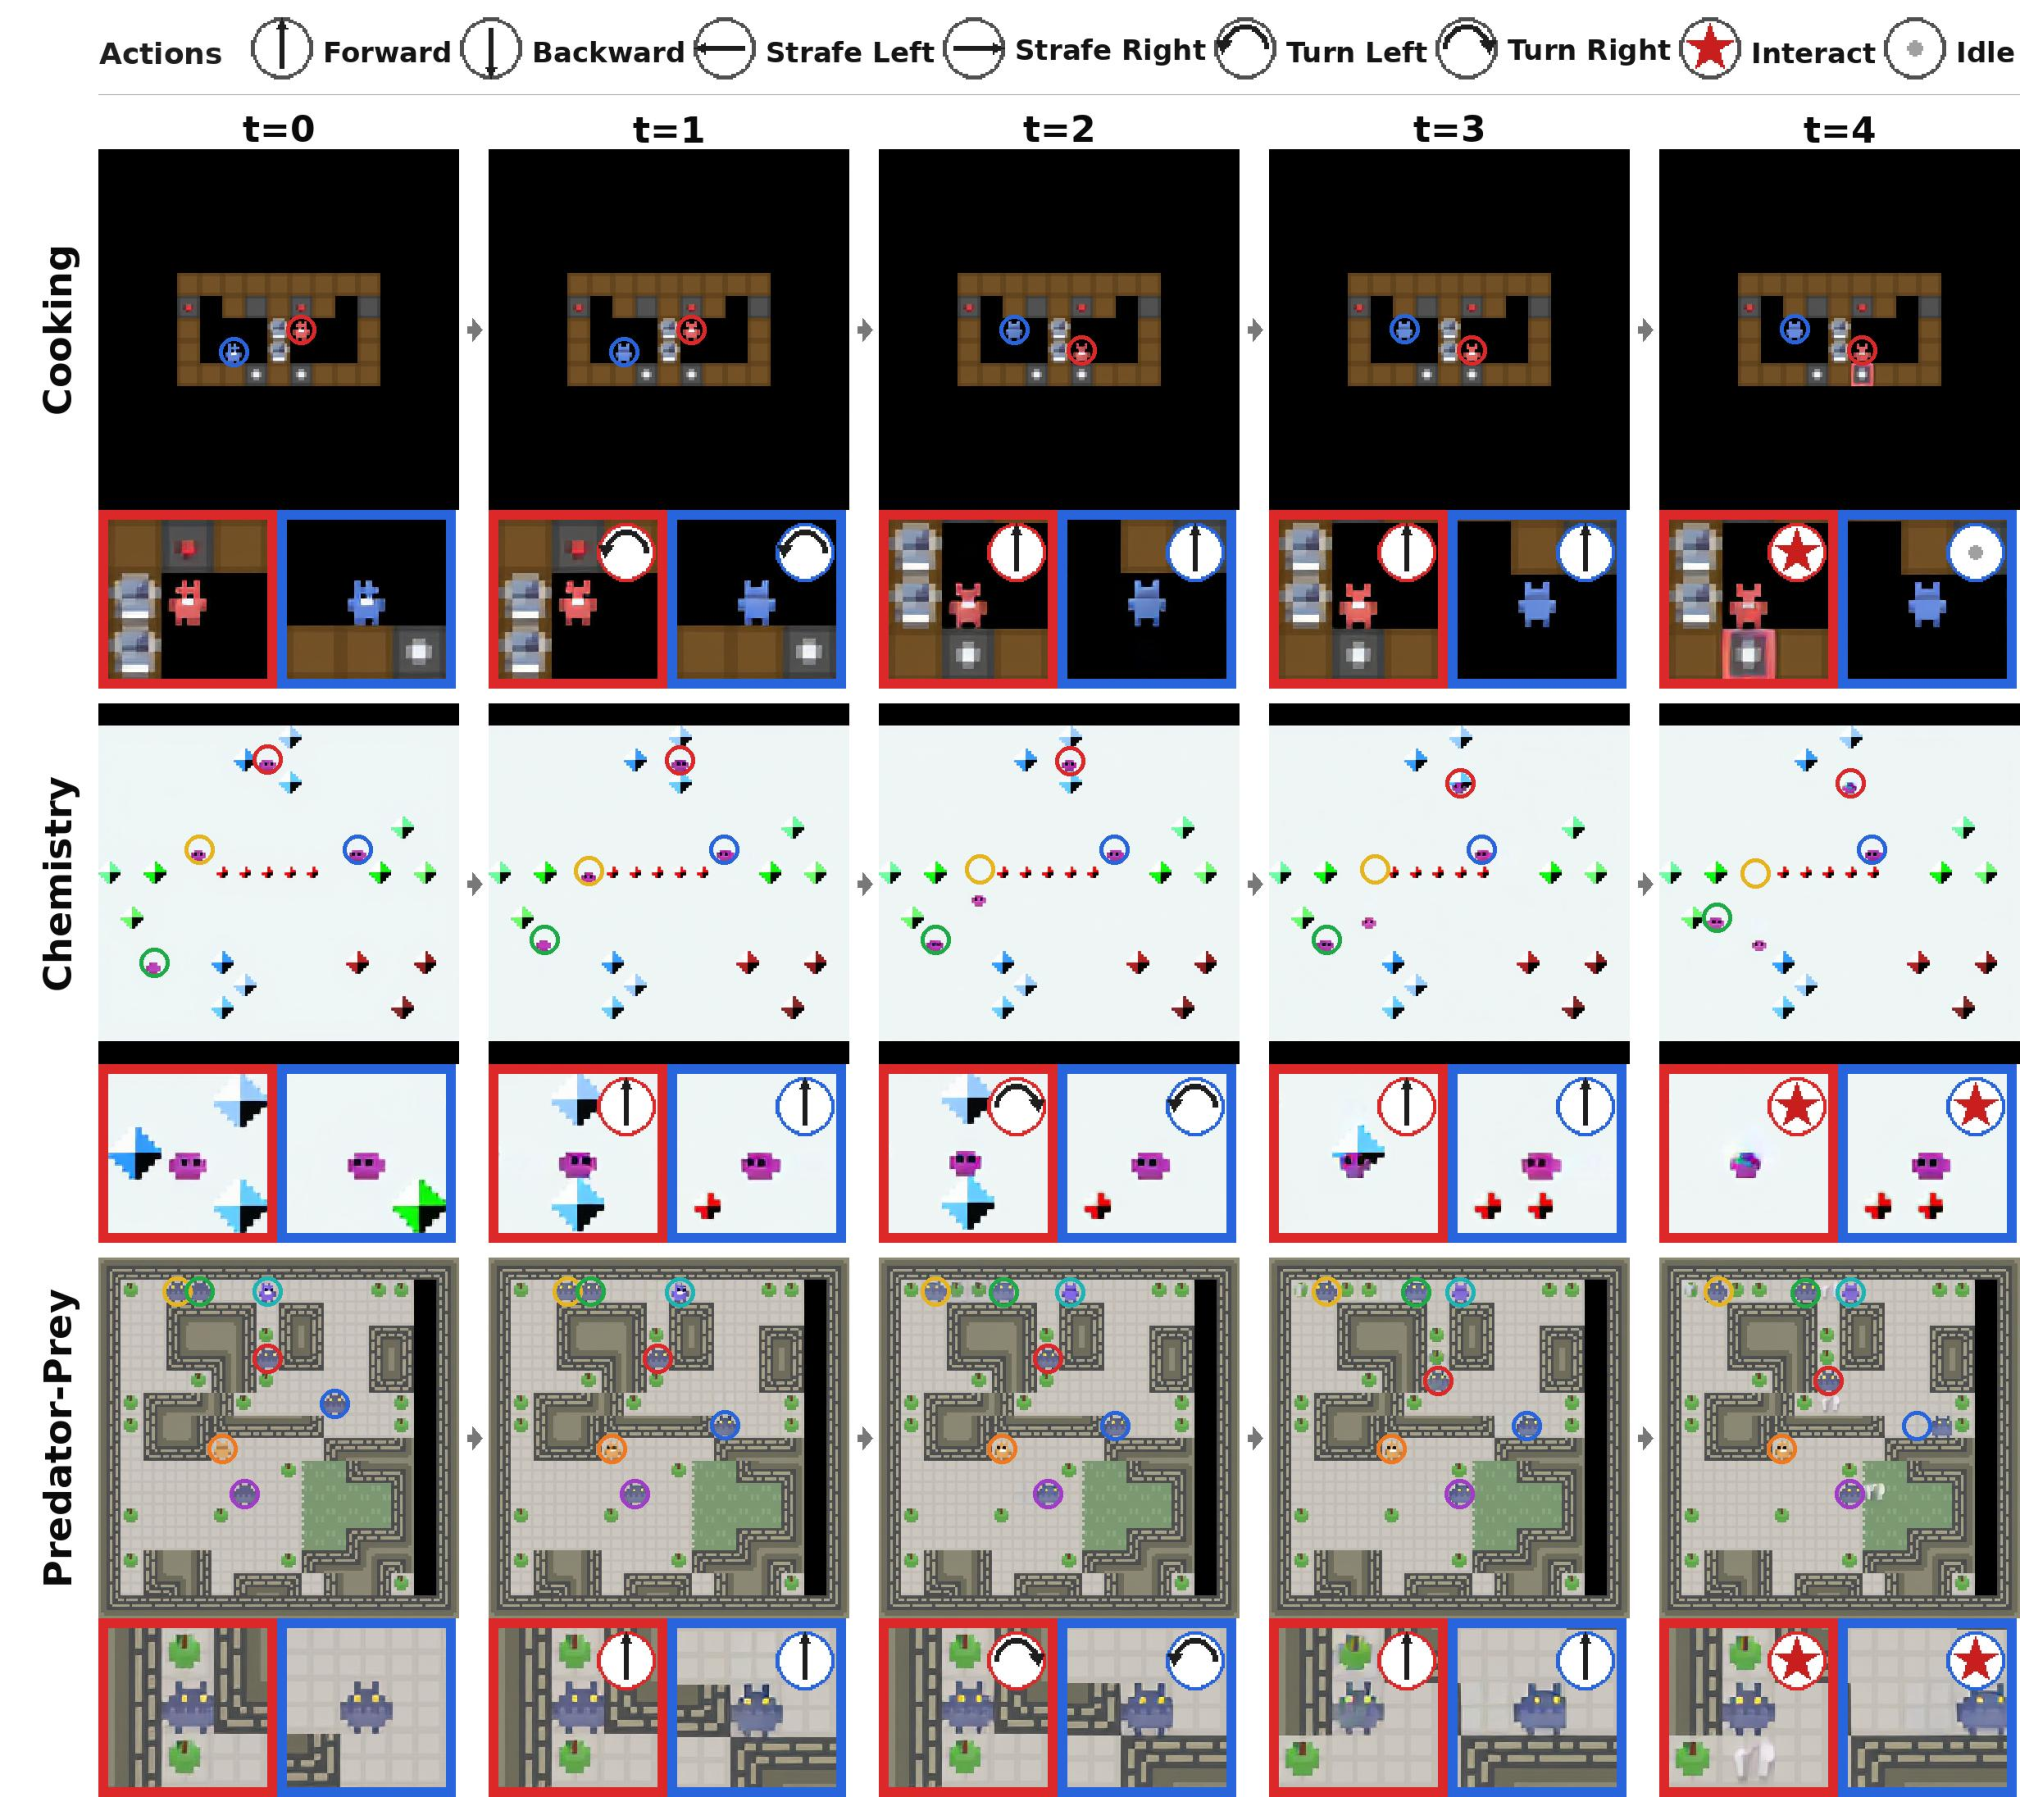
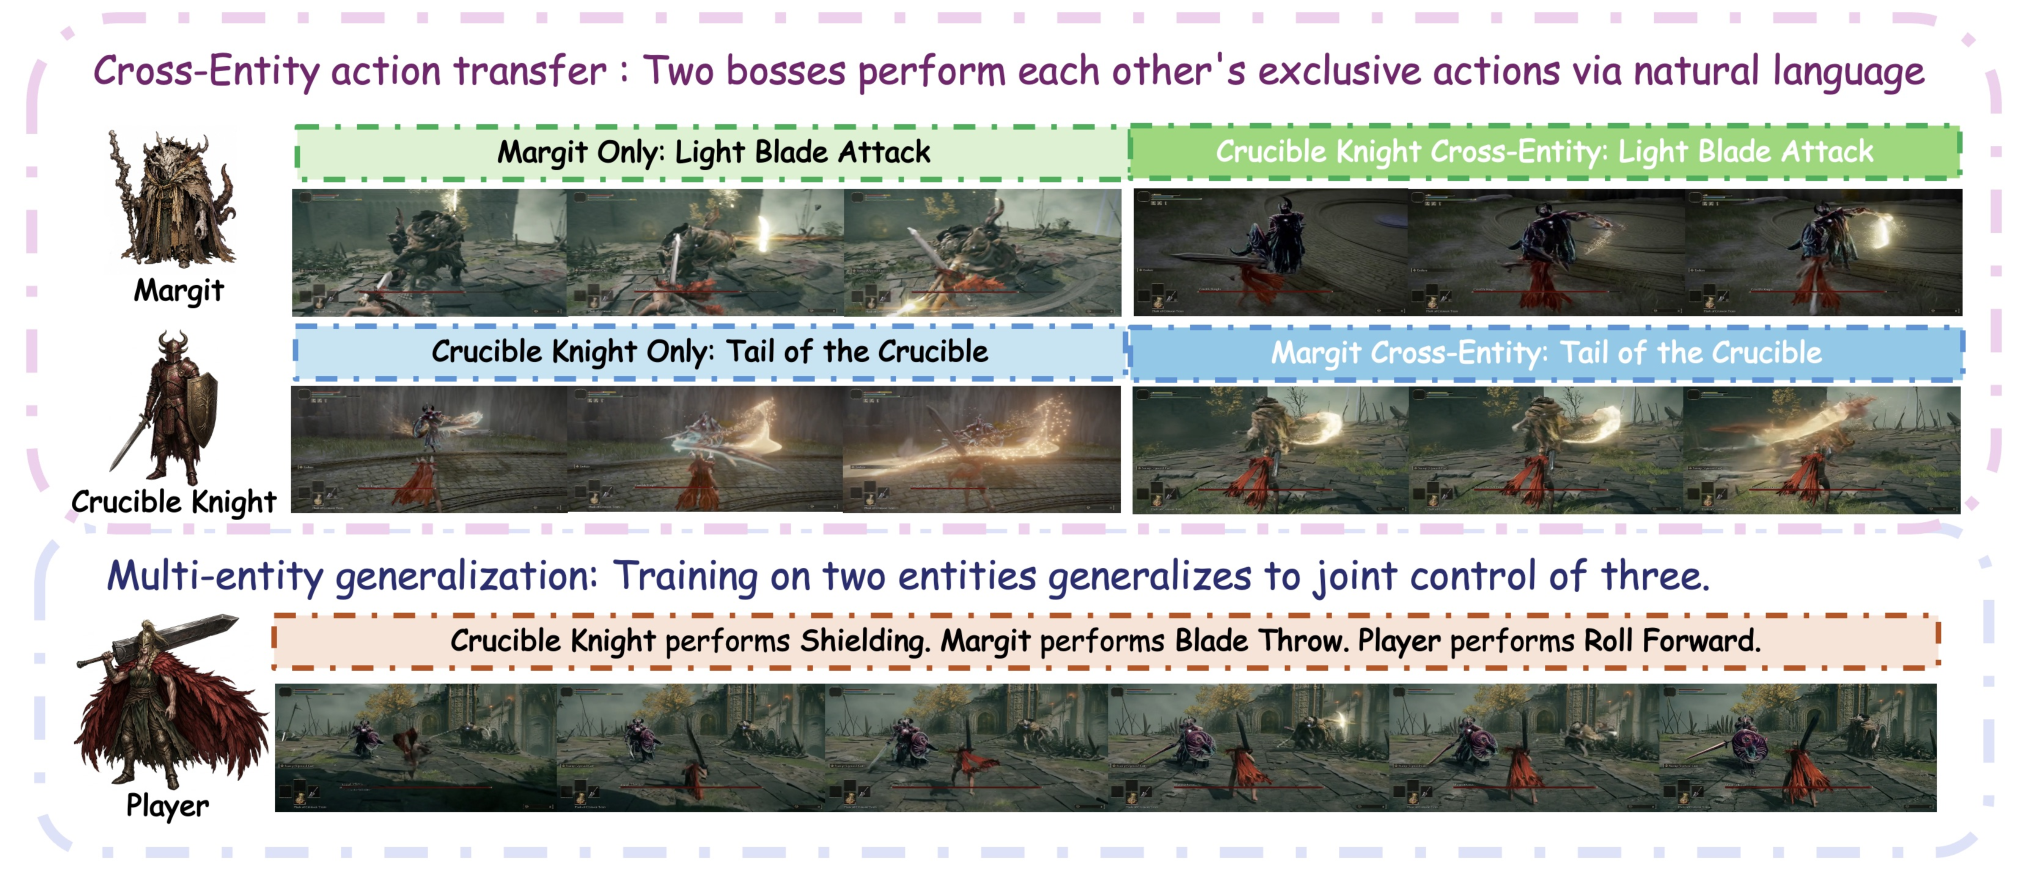
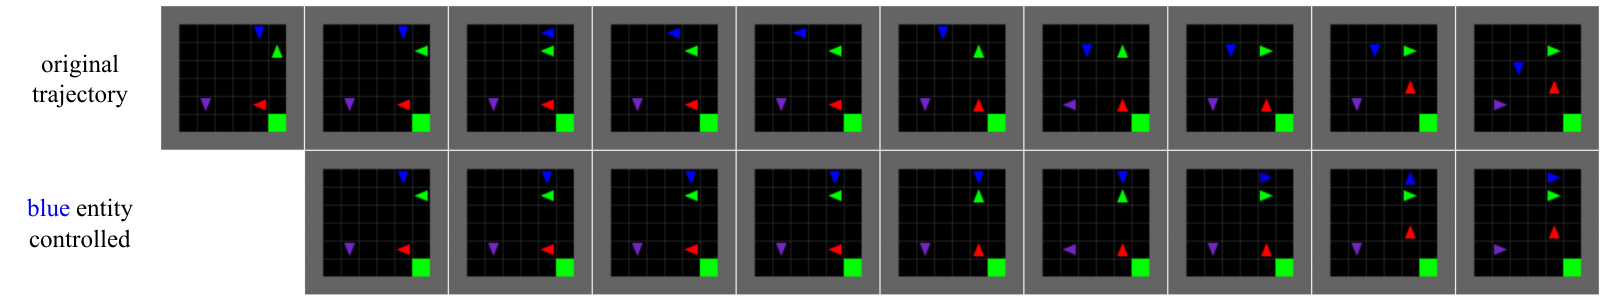
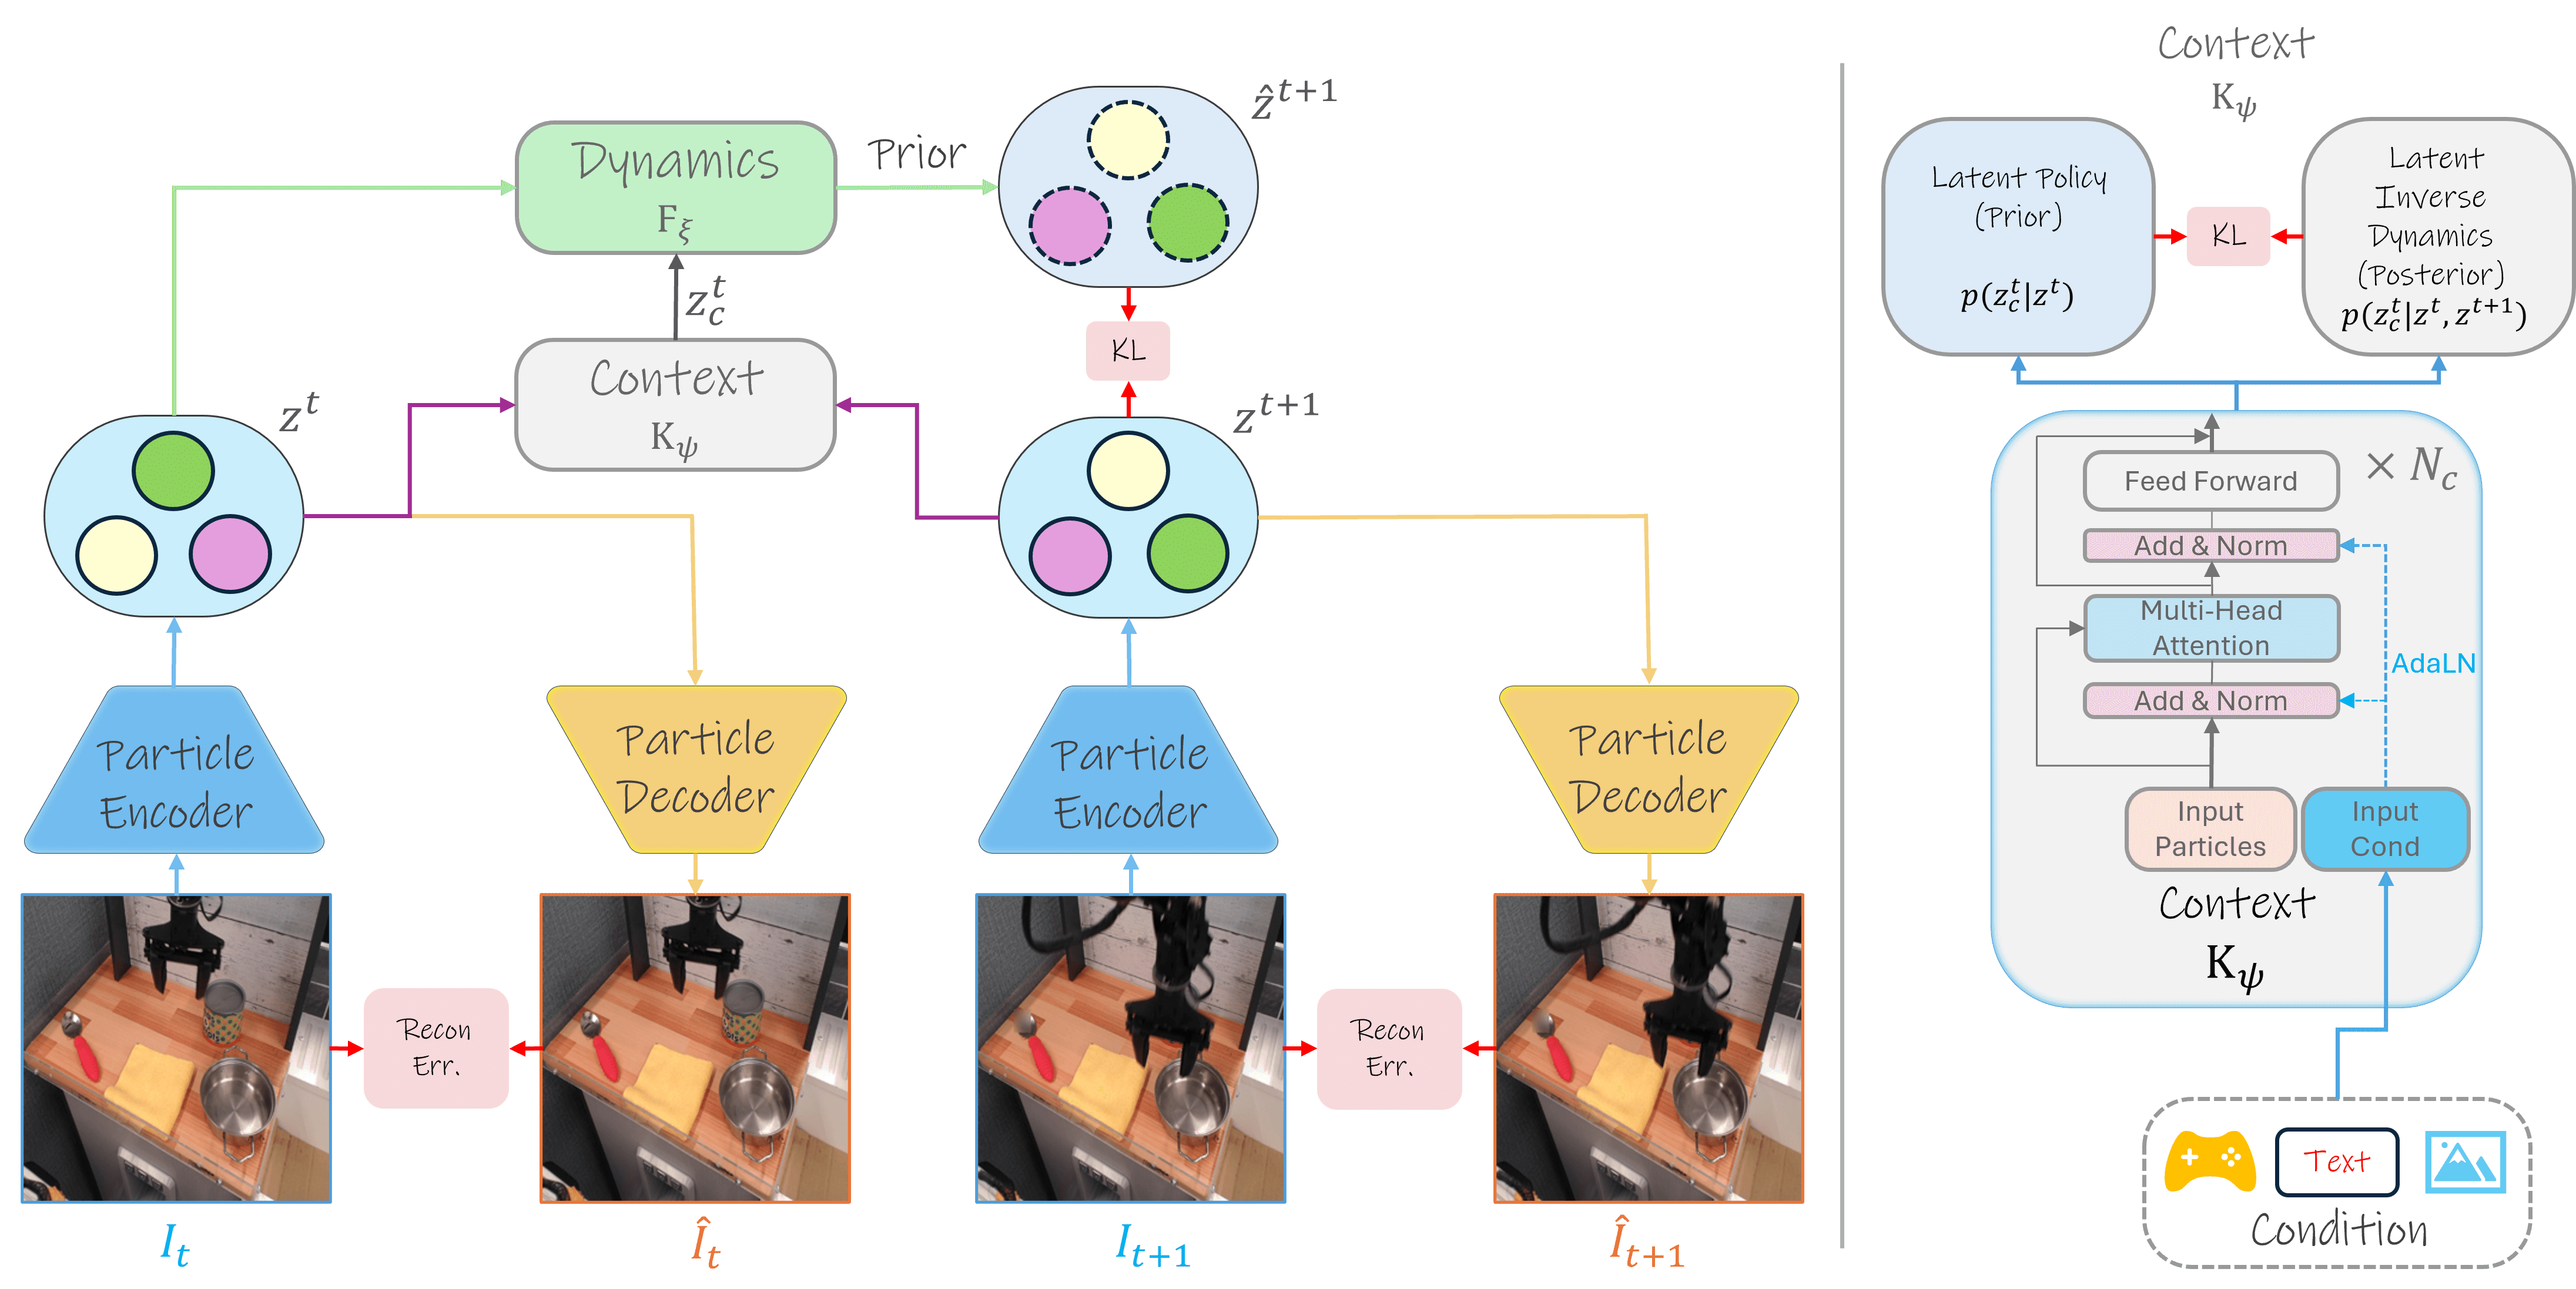
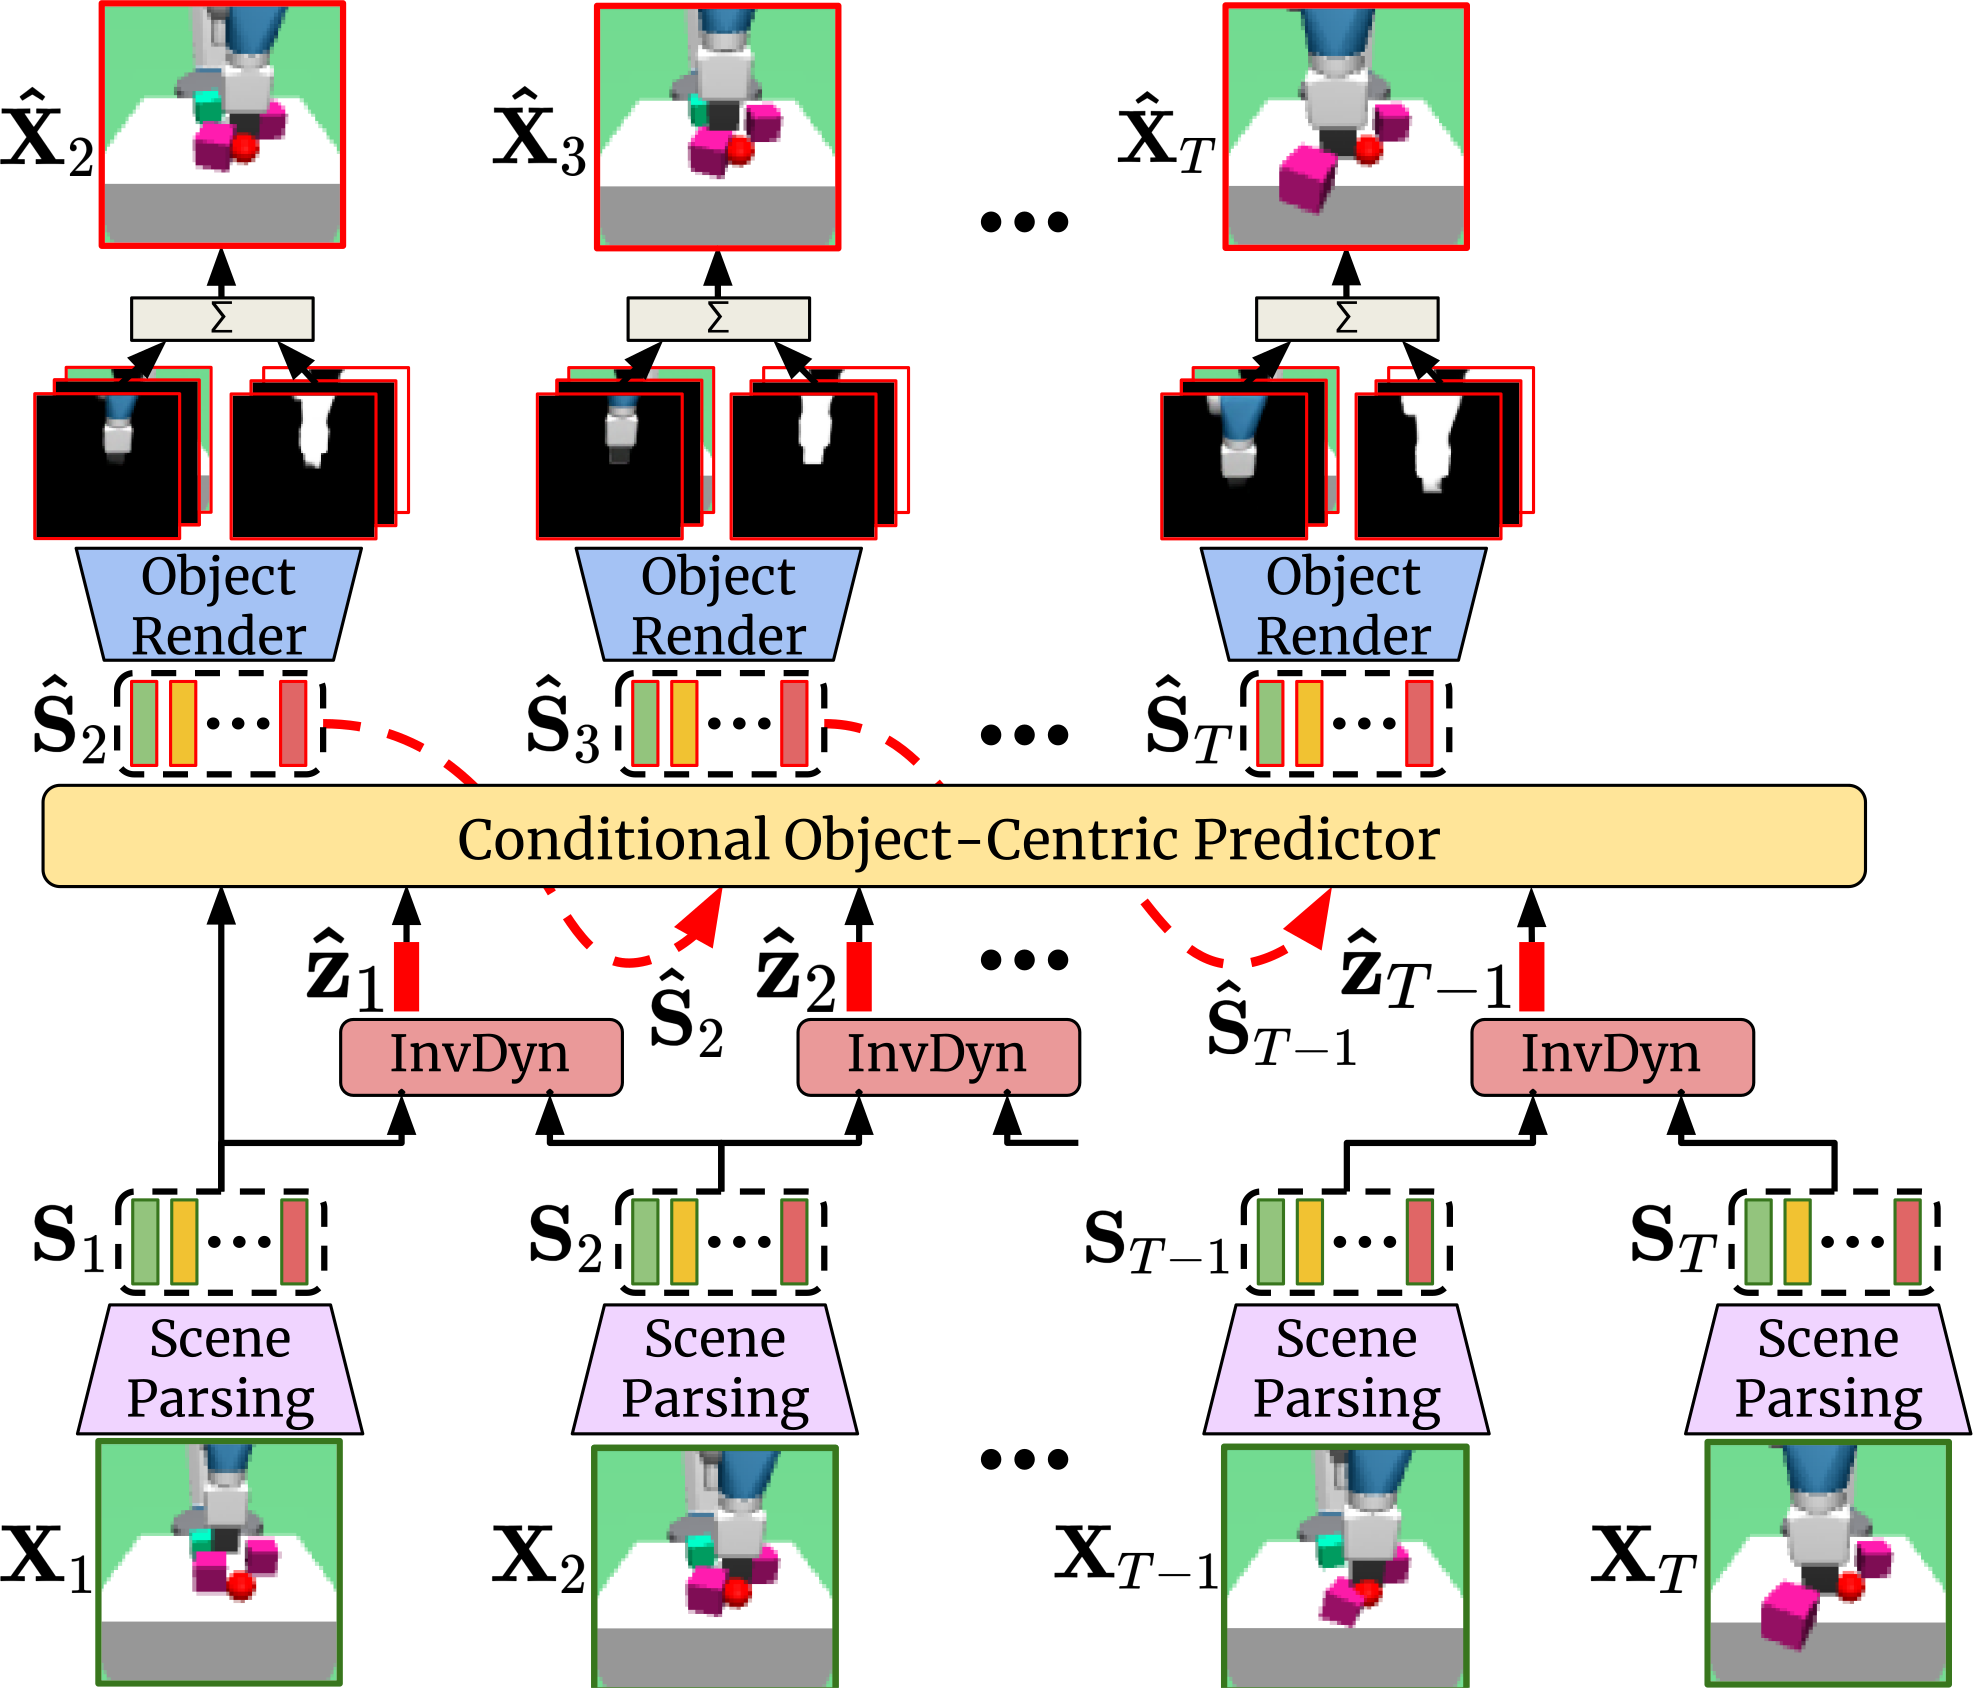
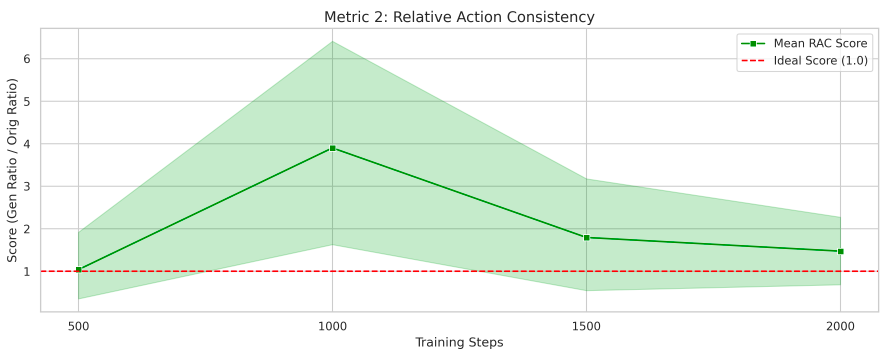
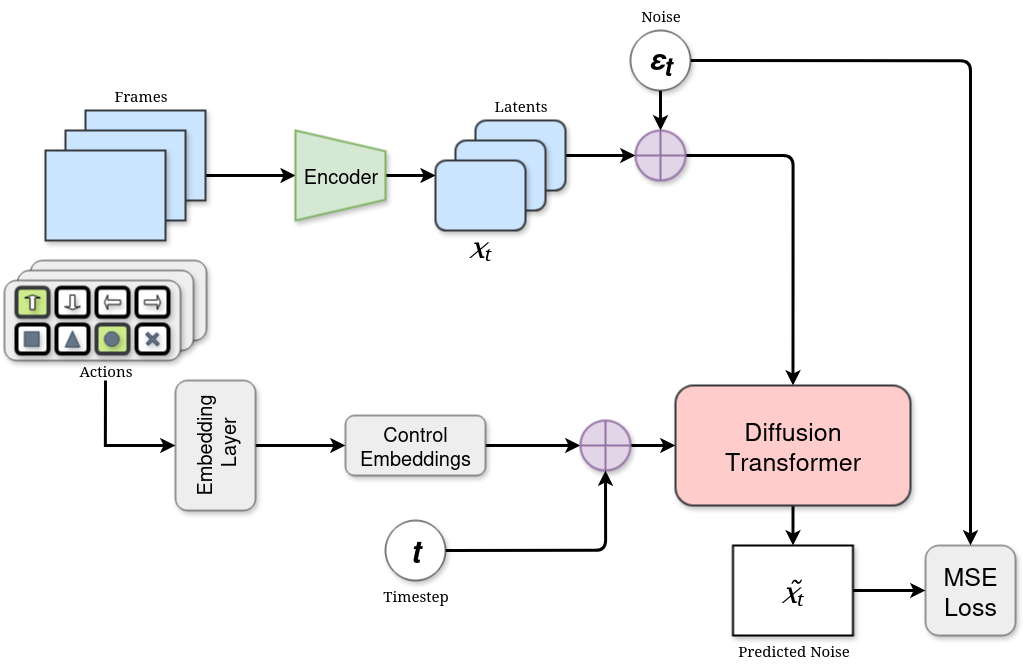
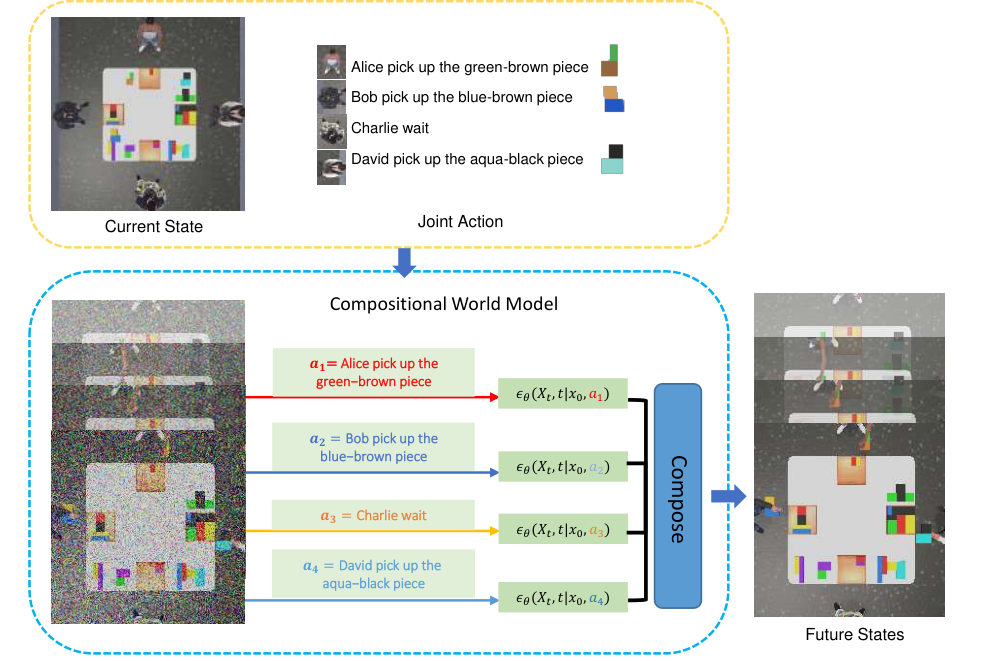
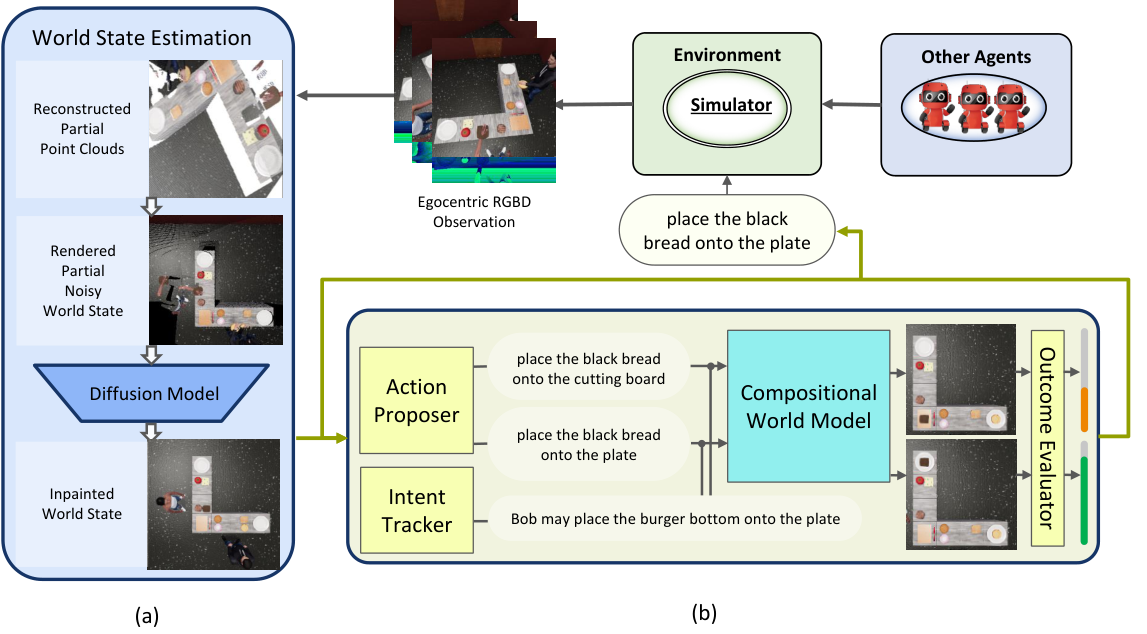
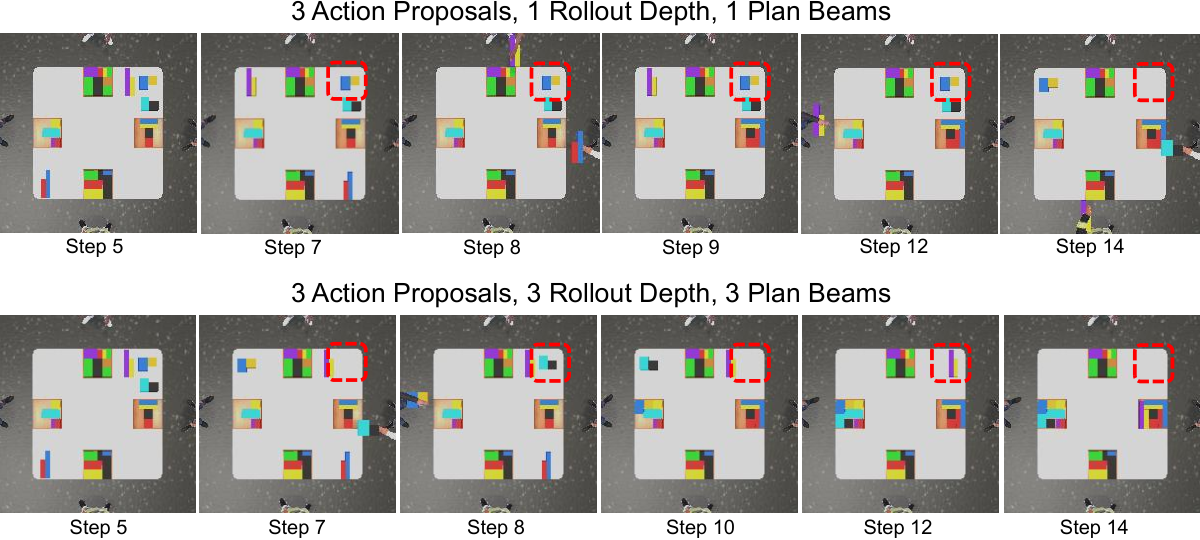
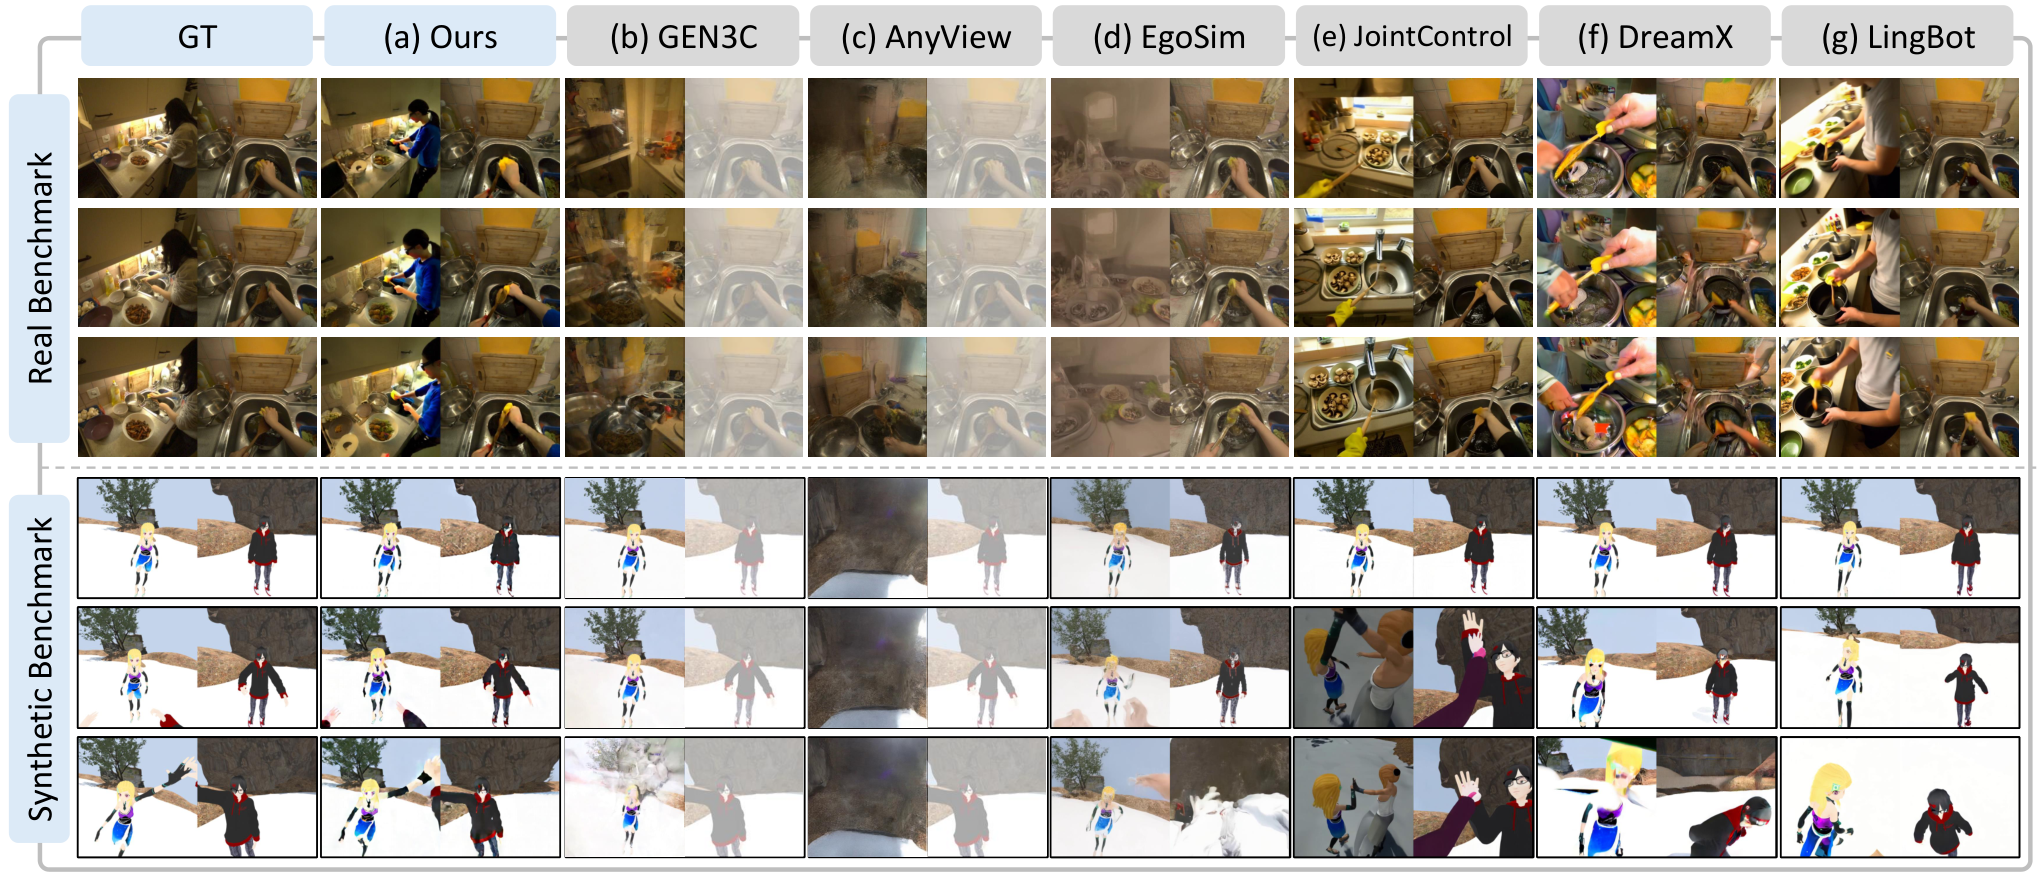
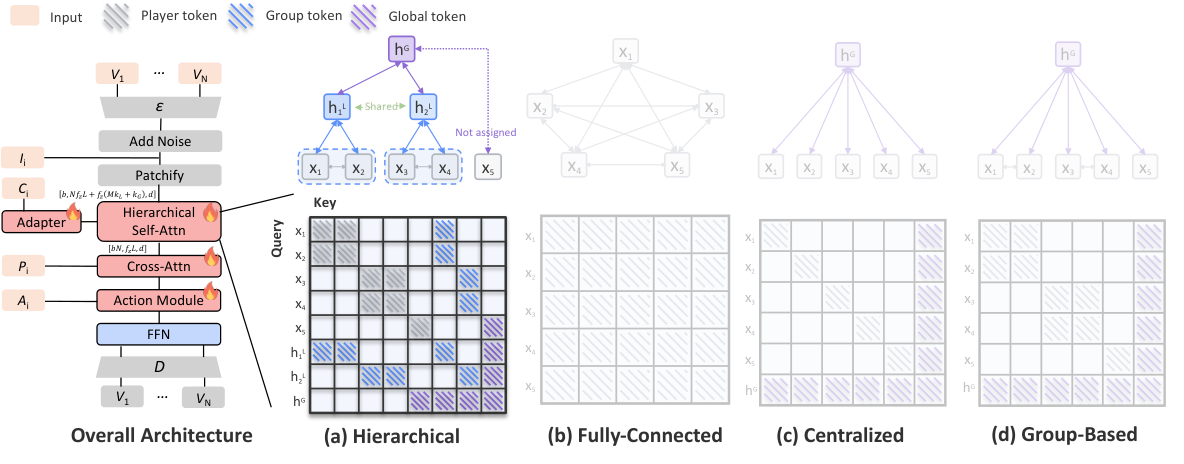
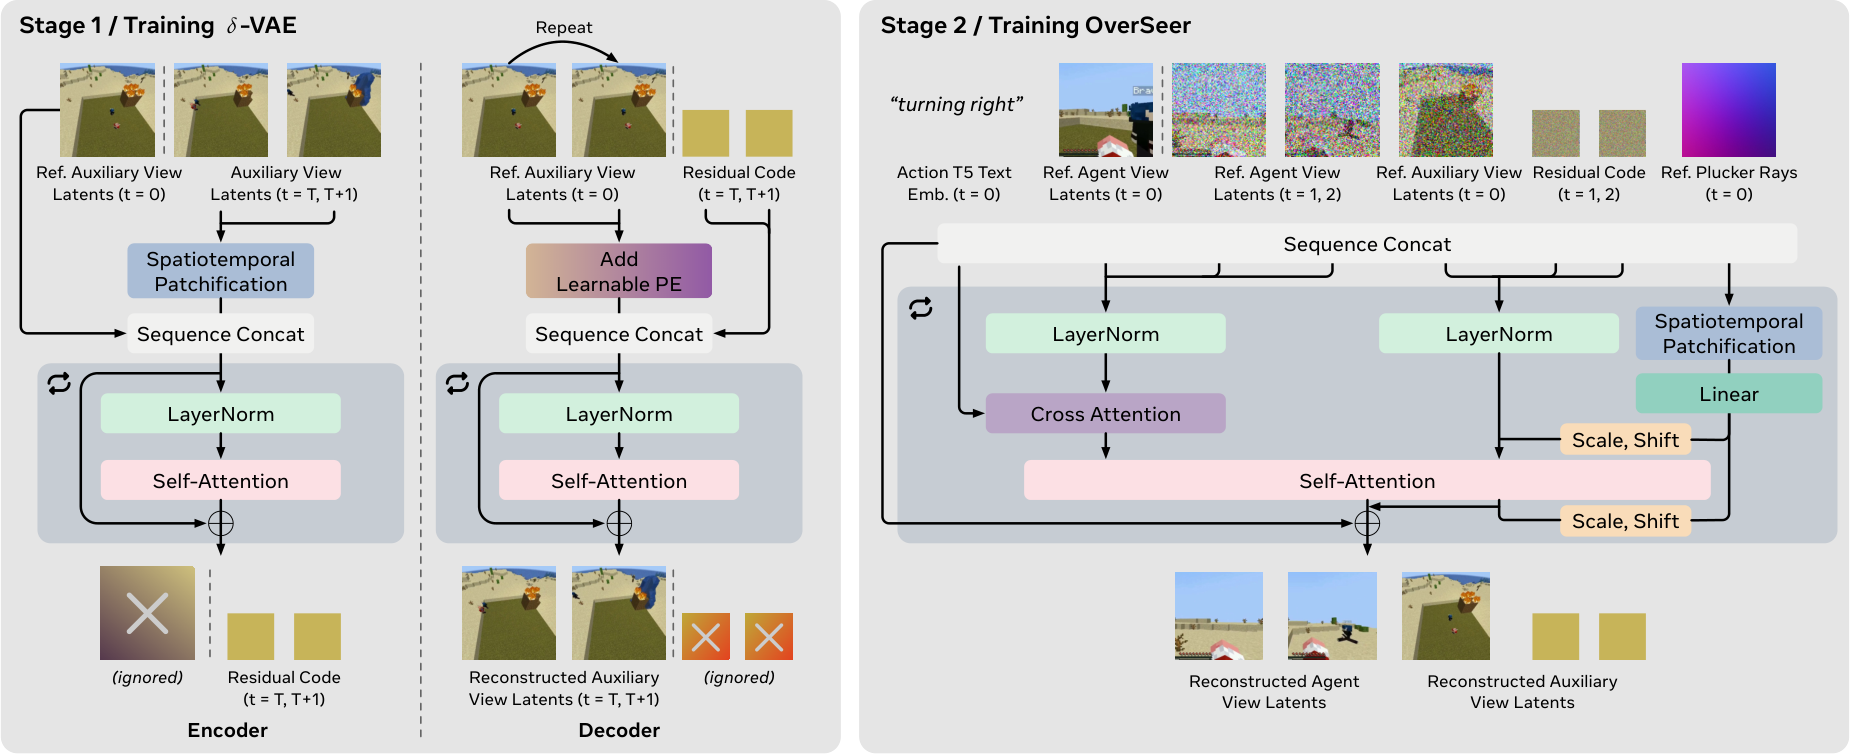
The 21 paper figures below are reproduced unmodified from the linked paper HTML pages. License labels are transcribed from the source articles; they do not imply that all third-party content has the same license.
Open the Chinese presentation · Discussion overview